

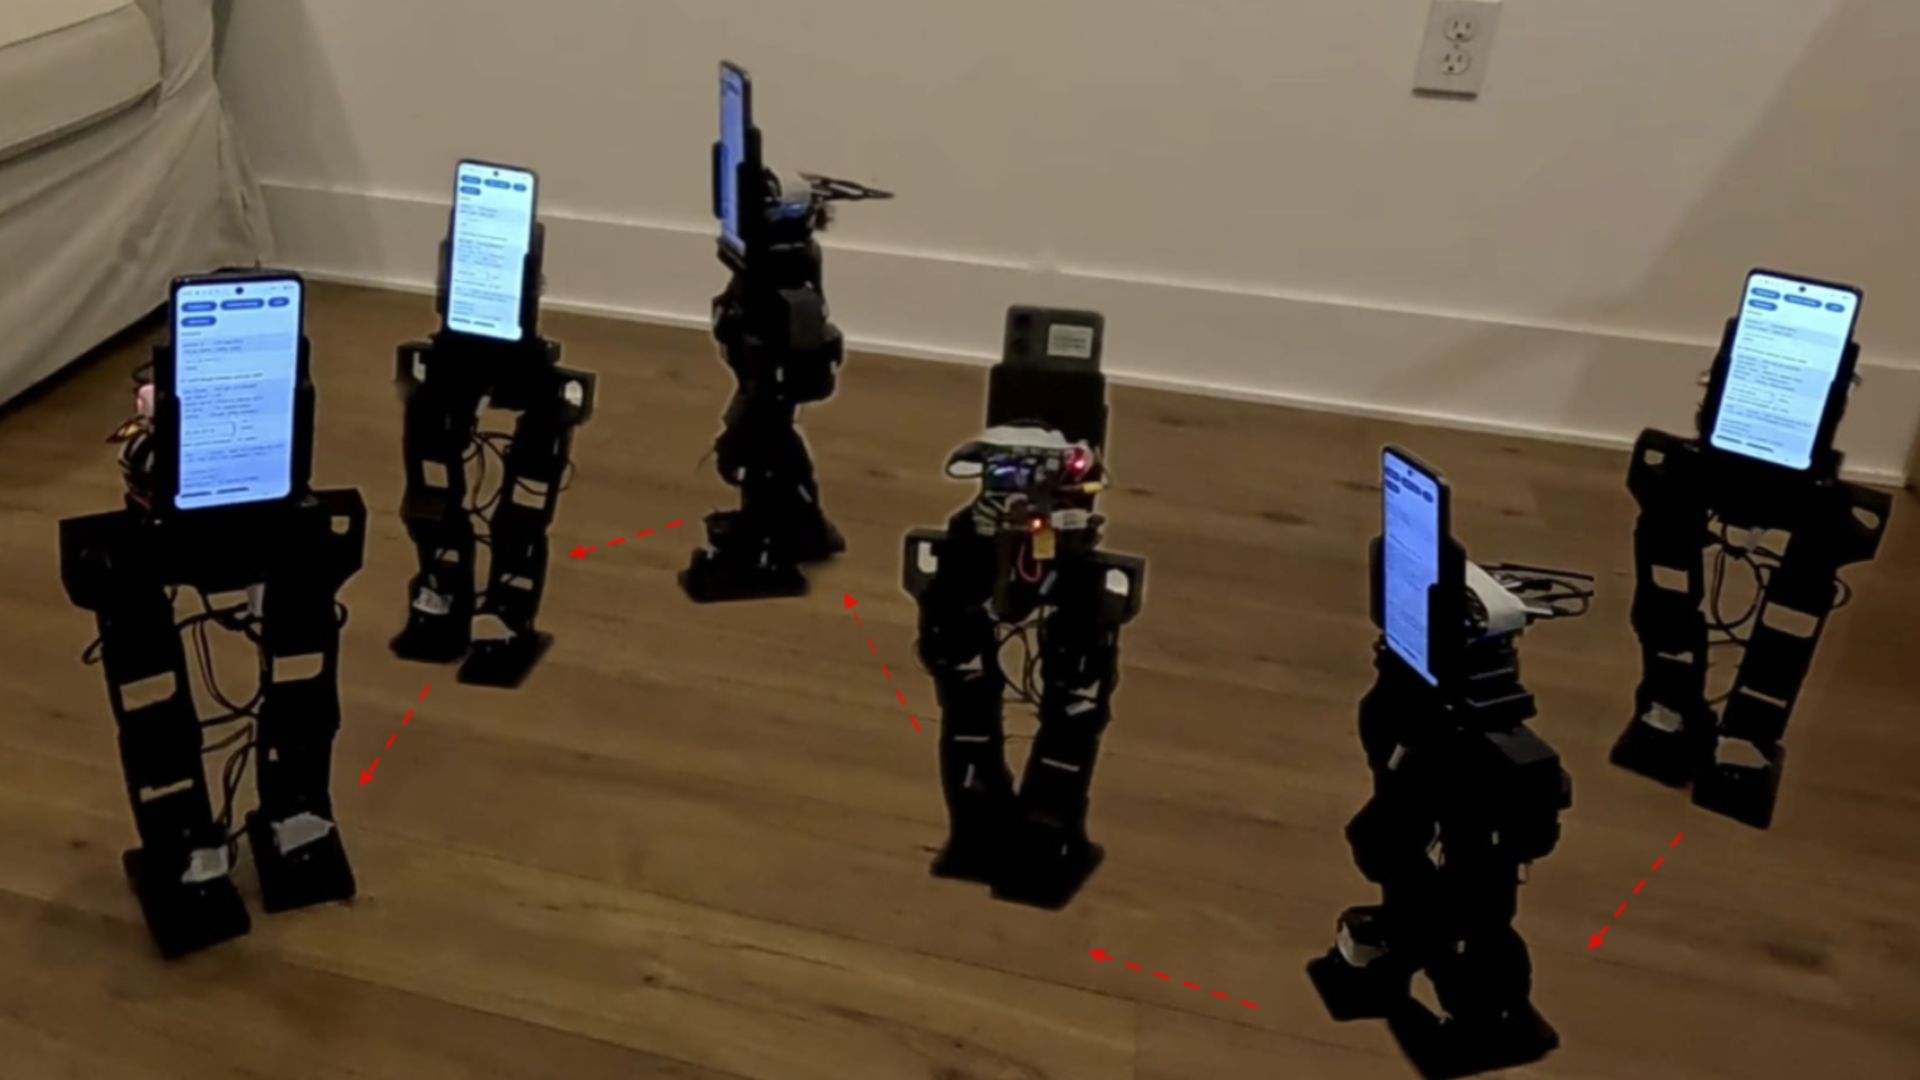
Investigadores de la University of California, Los Angeles (UCLA), desarrollaron PhoneBot, un robot humanoide de código abierto que usa un teléfono inteligente Android para la detección y el procesamiento. El hardware robótico cuesta unos 400 dólares, sin incluir el teléfono.
PhoneBot mide 483 mm de altura y pesa 1,8 kg. Trece servomotores controlan sus piernas y su torso giratorio. La cámara del teléfono sigue a las personas, mientras que la unidad de medición inercial integrada aporta datos de movimiento para el equilibrio y el control de la marcha. Un ordenador independiente dentro del robot recibe órdenes inalámbricas por Wi-Fi y las convierte en movimientos de las articulaciones.
Los investigadores probaron cuatro teléfonos Android: un Honor 9 de 2017 y tres modelos económicos con precios de unos 50 dólares a 80 dólares. Los cuatro admitieron funciones básicas como la detección de movimiento, el control de la marcha, la detección visual y la interacción con personas, aunque algunas funciones variaban según el modelo. El teléfono ejecuta políticas de locomoción mediante TensorFlow Lite y admite la detección de personas y la estimación de poses.
Tras obtener pasos irregulares en las primeras simulaciones, el equipo entrenó el controlador de marcha con ejemplos reflejados de los lados izquierdo y derecho. En cinco ejecuciones de entrenamiento independientes, este método redujo el error de simetría de los ángulos articulares de 0,254 radianes a 0,003 radianes. El desequilibrio de par entre ambos lados bajó de 0,205 a 0,034, y el desequilibrio de potencia mecánica, de 0,339 a 0,040.
Las demostraciones incluyeron caminar, levantarse desde una posición boca abajo y orientar la cámara del teléfono hacia las personas sin girar continuamente los pies del robot. Los servomotores de baja potencia limitan la carga que puede transportar y los movimientos dinámicos que puede realizar de forma fiable. El controlador actual se entrenó en terreno llano y la plataforma carece de brazos para manipular objetos. La investigación está disponible en arXiv, donde los artículos pueden compartirse antes o junto con la publicación revisada por pares.
Comentarios
0Aún no hay comentarios. Escribe el primero.