

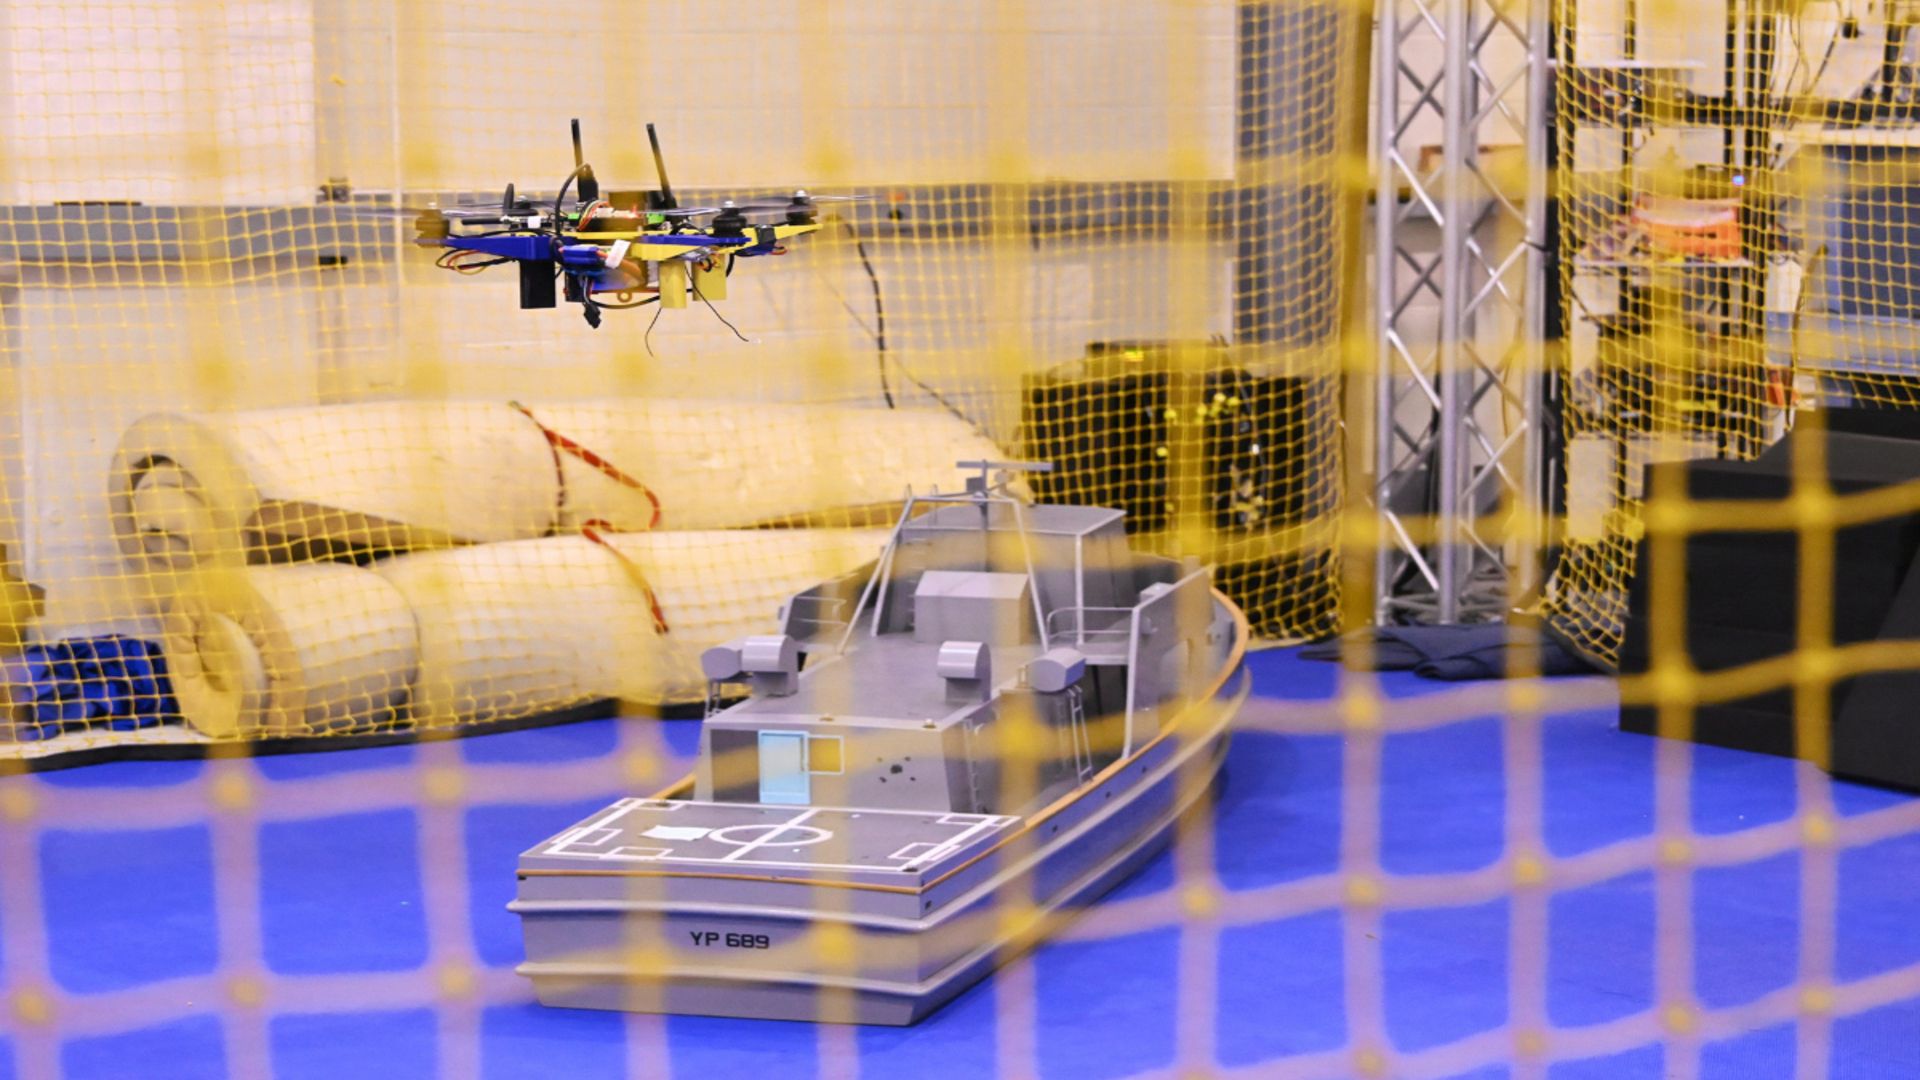
USA:s flotta har testat programvara som leder autonoma luftfarkoster till fartyg i rörelse med hjälp av kameror och rörelsesensorer ombord, utan satellitnavigering. Demonstrationen tyder på att systemet kan hjälpa luftfarkoster att återvända när GPS saknas eller störs.
Ingenjörer vid Naval Air Warfare Center Aircraft Division (NAWCAD) utvecklade programvara som analyserar ett fartygs visuella kännetecken och rörelser och sedan justerar luftfarkostens inflygning efter ett däck i rörelse. NAWCAD uppgav att systemet kan göra dyr spårningsutrustning ombord överflödig vid vissa autonoma landningar. Flottan behöver fortfarande utvärdera prestandan i operativa tester.
Tidigare autonoma landningar använde särskild utrustning. År 2006 landade en RQ-8A Fire Scout ombord på USS Nashville med hjälp av fartygsradar för att fastställa farkostens position i förhållande till fartyget. Den nya metoden använder utrustning som redan finns ombord på luftfarkosten.
”I en storskalig konflikt till havs är GPS den första operativa länken en motståndare försöker slå ut”, sade Peter Arslanian, flyg- och rymdingenjör vid NAWCAD. Rear Adm. Todd Evans, NAWCAD:s chef, sade att autonomi ger sjömän en fördel i områden där satelliter och kommunikation störs.
NAWCAD planerar att gå vidare till operativa tester. Möjliga tillämpningar finns inom flottans Small Tactical Unmanned Aircraft Systems-program, initiativet Collaborative Combat Aircraft och Defense Advanced Research Projects Agencys Early VTOL Aircraft Demonstration (EVADE). Naval Innovative Science and Engineering Program och Office of Naval Research finansierade utvecklingen.
Kommentarer
0Inga kommentarer ännu. Skriv den första.