

El conflicto en Gulf está poniendo a prueba los sistemas autónomos de búsqueda de minas, mientras que los buques no tripulados y los robots submarinos asumen cada vez más la peligrosa tarea de localizar minas marinas.
Tradicionalmente, la búsqueda ha estado a cargo de buques especializados con tripulaciones de unos 80 marineros. Los sistemas más recientes pueden ser supervisados desde tierra por equipos de unas 20 personas que trabajan por turnos. Esta tecnología lleva 20 años en desarrollo: durante la guerra de Iraq de 2003, la US Navy utilizó un robot Remus 100 con forma de torpedo para buscar minas en el fondo marino mediante sonar a profundidades de unos 100ft.
El último conflicto en Gulf ha puesto de manifiesto sistemas más capaces. A principios de septiembre, fuerzas iraníes recuperaron un vehículo submarino autónomo estadounidense en Strait of Hormuz. El Pentagon dijo que era un Extra Large Uncrewed Underwater Vehicle (XLUUV) antiguo y averiado de Anduril, sin equipos clasificados a bordo. Ningún marinero estuvo en peligro, una de las principales razones para usar vehículos no tripulados.
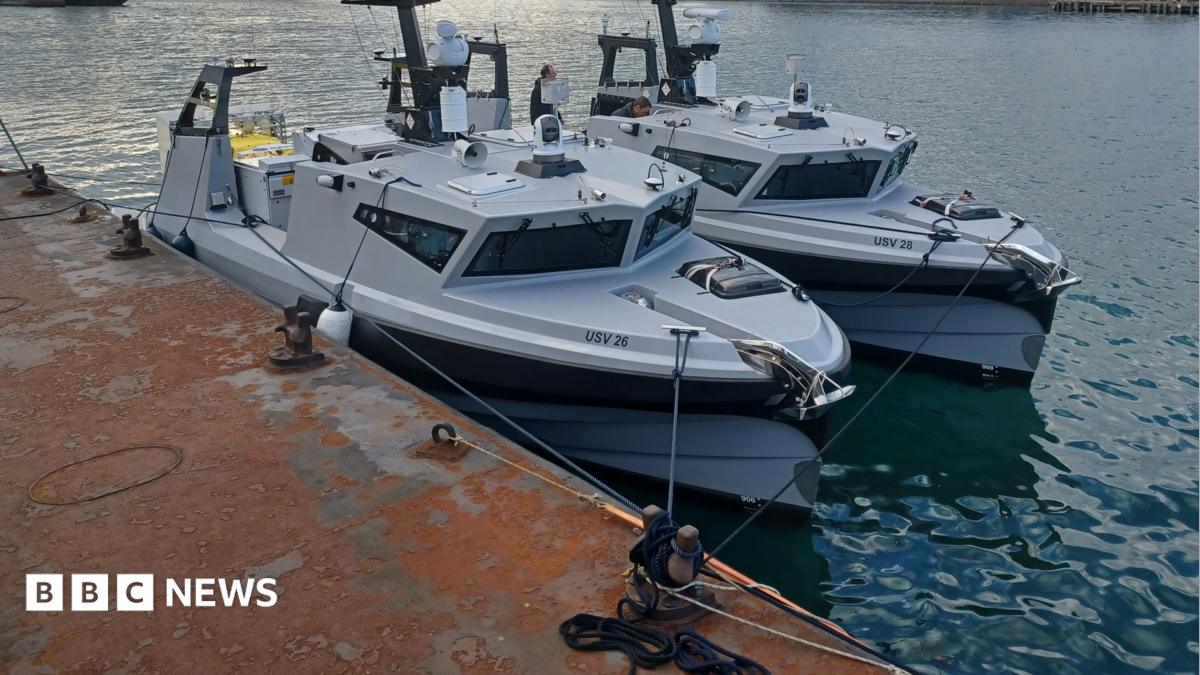
Thales, la Royal Navy y la Marine Nationale de France han desarrollado una lancha motora no tripulada equipada con sensores. Utiliza sonar para detectar minas y remolca un dispositivo de 5m que escanea el fondo marino y genera una imagen 3D refinada mediante AI. El software busca objetos que parezcan minas, diseñadas para confundirse con el entorno.
Los sistemas robóticos pueden reducir el peligro, pero no demostrar que una zona esté libre de minas. El experto en seguros Neil Roberts dijo que US afirma haber despejado la ruta de Omani y cree que la amenaza está bajo control, con los envíos en torno al 75% de los niveles previos al conflicto. La amenaza y el número de minas, si las hay, siguen siendo inciertos.
Comentarios
0Aún no hay comentarios. Escribe el primero.